
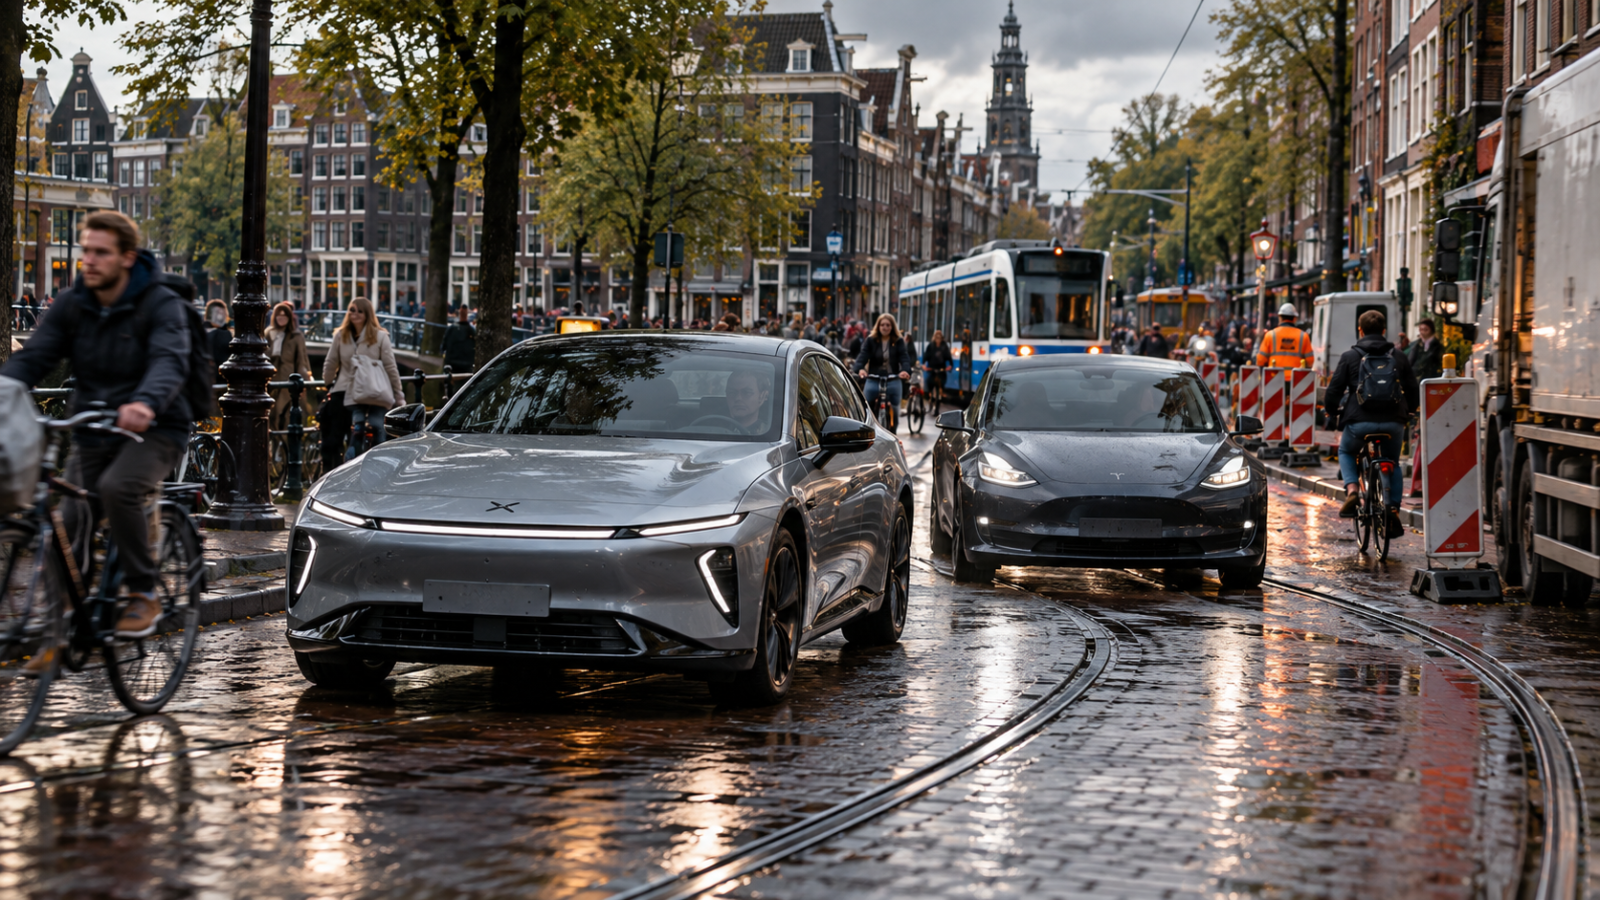
Amsterdam nie jest łatwym miejscem do testowania systemów wspomagania jazdy. Wąskie ulice, tramwaje, rowerzyści pojawiający się z każdej strony, piesi i częste roboty drogowe tworzą środowisko znacznie bardziej skomplikowane niż typowa amerykańska droga. Dlatego przejazd XPENG-iem L03 z VLA 2.0 oraz Teslą Model 3 z FSD jest ciekawszy niż kolejny pokaz jazdy po autostradzie.
Spis treści Pokaż Ukryj
Test odbył się 11 września 2026 roku. Larry Evans z CleanTechnica najpierw przejechał się prototypowym XPENG-iem L03 z VLA 2.0, a następnie Teslą Model 3 z FSD. Sam nie prowadził samochodów. Za kierownicą obu siedział przedstawiciel XPENG. Samochody jeździły po tych samych ulicach, choć o różnych porach i przy innym natężeniu ruchu.
Najciekawsze nie jest więc pytanie, który samochód „wygrał”. Test pokazał przede wszystkim, jak różnie oba systemy rozwiązują te same problemy.
Amsterdam szybko pokazuje mocne i słabe strony AI
Podczas przejazdu XPENG-em samochód musiał radzić sobie z wąskimi ulicami, tramwajami, rowerzystami, pieszymi, samochodami blokującymi przejazd i nierównościami. Rowerzyści pojawiali się praktycznie z każdej strony, a część z nich nie zawsze zachowywała się zgodnie ze światłami czy zasadami ruchu.
L03 potrafił zostawić dodatkową przestrzeń pieszym i rowerzystom, a przy nierównościach dostosowywał stopień hamowania do ich wielkości. Autor zwrócił uwagę, że samochód robił to płynnie, zamiast reagować na każdą przeszkodę w identyczny sposób.
To właśnie tutaj pojawiło się pierwsze wrażenie, że VLA 2.0 próbuje przewidywać sytuację, a nie tylko reagować na zagrożenie.
Nie oznacza to jednak, że XPENG przejechał całą trasę bez pomocy kierowcy. Przy częściowo zablokowanej drodze oraz podczas robót drogowych kierowca musiał przejąć kontrolę. W jednym miejscu trudno było ocenić, czy stojący samochód jest zaparkowany, czy za chwilę ruszy.
To nadal system poziomu L2. Kierowca musi obserwować drogę i być gotowy do działania.

Tesla reagowała szybciej, ale częściej
Po przesiadce do Tesli Model 3 różnica w charakterystyce jazdy stała się bardziej widoczna.
Autor określił ją później bardzo prosto: „react and correct”. Tesla potrafiła szybko zareagować na rowerzystę czy pieszego, ale czasami robiła to wtedy, gdy sytuacja nie wymagała jeszcze tak mocnej reakcji.
W jednym miejscu FSD zatrzymało samochód dla rowerzysty znajdującego się jeszcze w pewnej odległości. W innym zatrzymało się na zielonym świetle, ponieważ pieszy zbliżał się do skrzyżowania. Zanim samochód uznał, że może ruszyć, światło zmieniło się na czerwone.
Podczas jazdy pojawiły się również problemy z wyborem pasa. Tesla znalazła się na pasie do skrętu w prawo, choć nawigacja prowadziła w lewo. Kierowca musiał pomóc systemowi, żeby uniknąć dodatkowego objeżdżania okolicy.
Jeszcze trudniejsze okazały się roboty drogowe. Tymczasowa organizacja ruchu, ciężarówki i bardzo mała ilość miejsca sprawiły, że FSD nie zawsze potrafiło właściwie odczytać sytuację.

Najciekawsza różnica: przewidywanie kontra reakcja
Właśnie ten fragment testu jest moim zdaniem najciekawszy.
Według autora Tesla często reagowała bardzo szybko, ale dopiero wtedy, gdy sytuacja stawała się oczywista. VLA 2.0 sprawiało natomiast wrażenie systemu, który wcześniej interpretuje zachowanie innych uczestników ruchu.
Dobrze było to widać przy rowerzystach. Zamiast czekać na wejście roweru w tor jazdy i dopiero wtedy hamować, XPENG potrafił wcześniej ograniczyć prędkość i zostawić odpowiedni margines.
Nie oznacza to automatycznie, że jeden system jest bezpieczniejszy. W Amsterdamie ostrożność Tesli często działała na jej korzyść. FSD zostawiało duży margines pieszym i rowerzystom, nawet jeśli dla pasażera oznaczało to czasami niepotrzebne zatrzymanie.
Przedstawiciel XPENG zwracał zresztą uwagę, że styl jazdy musi zależeć od miejsca. To, co sprawdza się w Pekinie, niekoniecznie będzie odpowiednie w Amsterdamie. Tam rowery mają bardzo mocną pozycję w ruchu, a zbyt ostrożny samochód może po prostu utrudniać przejazd wszystkim dookoła.
Tesla pokazała, że ma czym odpowiedzieć
Test nie był jednak jednostronny. W jednej z najtrudniejszych sytuacji Tesla musiała przejechać przez bardzo ciasne miejsce. Samochód wykonywał kolejne drobne korekty kierownicą, zbliżał się do przeszkody i sprawdzał, czy jest wystarczająco dużo miejsca. Manewr trwał długo i nie był szczególnie płynny, ale ostatecznie FSD poradziło sobie z przejazdem. Autor określił to jako imponujące.
Tesla dobrze radziła sobie również na bardziej otwartych odcinkach. Tam różnice w płynności były mniej widoczne, a system działał znacznie bardziej naturalnie.
To nie był pojedynek dwóch identycznych samochodów
Trzeba jednak pamiętać o ograniczeniach tego porównania. XPENG L03 był przedprodukcyjnym prototypem, podczas gdy Tesla Model 3 była samochodem użytkowym z HW4 i aktualną wersją FSD. Również warunki nie były identyczne. XPENG jechał przy większym ruchu, Tesla później, kiedy ulice były spokojniejsze, a podczas jej przejazdu padał deszcz. Do tego pierwsza próba przejazdu Teslą zakończyła się problemami technicznymi, dlatego autor wykonał drugą pętlę.
Nie jest to więc test, na podstawie którego można uczciwie ogłosić zwycięzcę. Jest za to dobrym przykładem tego, że największe różnice między współczesnymi systemami ADAS zaczynają dotyczyć nie tego, czy samochód potrafi jechać sam, ale jak podejmuje decyzje.
Amsterdam dobrze to pokazał. VLA 2.0 sprawiało wrażenie bardziej przewidującego i płynnego. Tesla częściej reagowała zachowawczo i potrafiła wykonywać gwałtowniejsze korekty. Jednocześnie FSD radziło sobie z bardzo trudnymi sytuacjami, w których potrzebne było precyzyjne manewrowanie w niewielkiej przestrzeni.
Oba systemy nadal wymagają aktywnego nadzoru kierowcy. I właśnie to jest chyba najważniejszy wniosek z tego testu. Nie oglądamy już wyłącznie samochodów, które uczą się rozpoznawać przeszkody. Coraz częściej oglądamy systemy próbujące przewidzieć, co za chwilę zrobią inni uczestnicy ruchu.
W przypadku jazdy po Amsterdamie ta różnica była wyjątkowo dobrze widoczna.
Ten model w katalogu

Zobacz także
Kia PV5. Test elektrycznego busa, który naprawdę mnie zaskoczył
Kia PV5 ma akumulator 71,2 kWh, ładuje się z mocą do 150 kW i podczas testu przejechała około 1500 km. Elektryczny bus zaskoczył niskim zużyciem energii oraz przestronnym…
Hyundai IONIQ 5. Test elektrycznego geeka
Hyundai IONIQ 5 w testowanej wersji stawia na technologię, przestronne wnętrze i nietypowe wyposażenie, w tym kamery zamiast lusterek oraz przesuwaną konsolę środkową. Architektura 800 V pozwoliła uzyskać…
BYD Sealion 7 test. Czy to naprawdę pogromca Tesli Model Y?
BYD Sealion 7 w wersji Excellence AWD zostawił po kilku dniach jazdy bardzo dobre wrażenie. Auto kosztuje w Polsce 212 000 zł w promocji i przekonuje komfortem, przestrzenią…
Komentarze
Jedno zdanie wystarczy.